- tél. :+86-13222111178
- e-mail :info@ntjugao.com


Problèmes courants rencontrés avec les servomoteurs
Problèmes courants rencontrés avec les servomoteurs
Les systèmes servo constituent un élément essentiel des produits électromécaniques, car ils offrent une réponse dynamique et une densité de couple parmi les plus élevées. La tendance est donc de remplacer les entraînements hydrauliques, à courant continu, pas à pas et à variation de fréquence traditionnels par des servocommandes à courant alternatif. Cette évolution permet d’atteindre un nouveau niveau de performance : cycles plus courts, productivité accrue, meilleure fiabilité et durée de vie prolongée. Pour tirer le meilleur parti des servomoteurs, il est essentiel d’en comprendre les caractéristiques d’utilisation.
Problèmes courants rencontrés avec les servomoteurs
Problème 1 : bruit et fonctionnement instable
Les clients constatent souvent un bruit excessif et un fonctionnement instable lorsqu’ils utilisent des servomoteurs sur leurs machines. Beaucoup pensent d’abord que le servomoteur est de mauvaise qualité, car son remplacement par un moteur pas à pas ou un moteur à variation de fréquence réduit parfois considérablement le bruit et l’instabilité. À première vue, le servomoteur semble en cause, mais une analyse approfondie de son principe de fonctionnement montre que cette conclusion est tout à fait erronée.
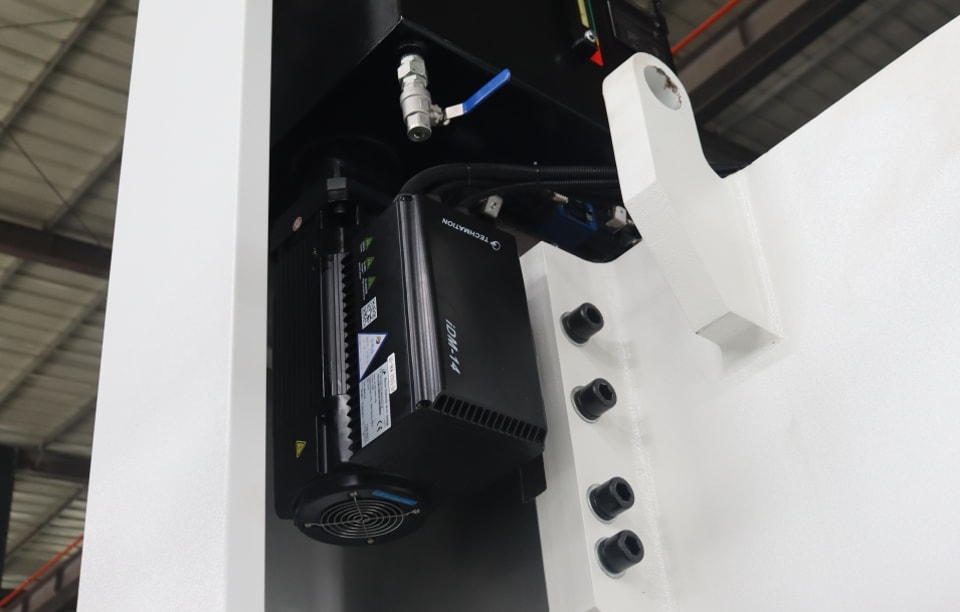
Un système servo AC comprend un servo-variateur, un servomoteur et un capteur de retour (les servomoteurs sont généralement équipés d’un codeur optique intégré). Tous ces composants fonctionnent dans une boucle de commande fermée : le variateur reçoit des consignes de l’extérieur, puis fournit un courant au moteur, qui le convertit en couple pour entraîner la charge. Celle-ci se déplace ou accélère/décélère en fonction de ses caractéristiques. Les capteurs mesurent sa position, ce qui permet au variateur de comparer la consigne à la position réelle. Le courant du moteur est ensuite ajusté afin que la position réelle corresponde à la consigne. Si une variation soudaine de la charge entraîne un changement de vitesse, le codeur le détecte et transmet immédiatement l’information au servo-variateur. Celui-ci ajuste alors le courant fourni au servomoteur pour compenser la variation de charge et rétablir la vitesse définie. Un système servo AC est un système en boucle fermée très réactif. Le délai entre les fluctuations de charge et la correction de vitesse est très court. Le véritable facteur limitant de la réponse du système est donc le temps de transmission des organes de liaison mécanique.
Problème 2 : adaptation de l’inertie
Les problèmes d’inertie sont fréquents lors du choix et du réglage des systèmes servo !
Ils se manifestent notamment de la manière suivante :
1. Lors du choix d’un système servo, outre le couple moteur et la vitesse nominale, il faut calculer l’inertie du système mécanique ramenée à l’arbre moteur. En fonction des mouvements mécaniques requis et des exigences de qualité des pièces usinées, on choisit ensuite un moteur dont l’inertie est adaptée.
2. Lors du réglage (en mode manuel), le paramétrage correct du rapport d’inertie est indispensable pour exploiter pleinement les performances du système mécanique et du système servo. C’est particulièrement important pour les systèmes exigeant une vitesse et une précision élevées (rapport d’inertie des servos Delta : 1-37, JL/JM).
Effets : l’inertie de transmission influe sur la précision, la stabilité et la réponse dynamique du système servo. Une inertie élevée augmente la constante de temps mécanique et ralentit la réponse. Elle abaisse également la fréquence propre du système, ce qui favorise les résonances. La bande passante du servo s’en trouve limitée, au détriment de la précision et de la rapidité de réponse. Une augmentation appropriée de l’inertie n’est avantageuse que pour améliorer le déplacement à très basse vitesse. En conception mécanique, il convient donc de minimiser l’inertie autant que possible, sans compromettre la rigidité du système.
Comment déterminer les caractéristiques dynamiques d’un système mécanique : lors de leur mesure, une inertie plus faible se traduit par une meilleure réponse dynamique. Plus l’inertie est élevée, plus la charge imposée au moteur est importante et plus la commande est difficile. Toutefois, l’inertie du système mécanique doit être adaptée à celle du moteur. Les principes d’adaptation varient selon les mécanismes et produisent des effets différents.
Par exemple, lorsqu’un centre d’usinage CNC effectue une coupe à grande vitesse avec un servomoteur, une augmentation de l’inertie de charge entraîne les effets suivants :
1. Lorsque les consignes de commande changent, le moteur met plus de temps à atteindre la vitesse requise par la nouvelle consigne ;
2. Lorsque la machine-outil effectue rapidement une coupe en arc sur deux axes, des erreurs importantes se produisent. En règle générale, si JL≦JM, les problèmes mentionnés ci-dessus ne se produisent pas ;
3. Lorsque JL≧3×JM, la contrôlabilité du moteur diminue fortement, en particulier lors de la découpe de courbes à grande vitesse.
Les mouvements mécaniques et les exigences de qualité d’usinage déterminent des rapports différents entre JL et JM. L’adaptation des inerties doit être définie en fonction des caractéristiques du procédé mécanique et des exigences de qualité d’usinage.
Question 3 : choix du servomoteur
Après avoir choisi le système de transmission mécanique, il faut sélectionner et confirmer le modèle et la taille du servomoteur.
(1) Critères de sélection
En règle générale, le servomoteur choisi doit répondre aux critères suivants :
1. Vitesse maximale du moteur > vitesse maximale requise par le système.
2. L’inertie du rotor doit être adaptée à l’inertie de la charge.
3. Le couple de fonctionnement continu de la charge doit être inférieur au≤ couple nominal du moteur.
4. Couple de sortie maximal du moteur > couple maximal requis par le système (couple pendant l’accélération).
(2) Calculs de sélection
1. Calcul du rapport d’inertie (JL/JM)
2. Calcul de la vitesse de rotation (vitesse côté charge et côté moteur)
3. Calcul du couple de charge (couple de fonctionnement continu et couple pendant l’accélération)