- tél. :+86-13222111178
- e-mail :info@ntjugao.com


Comment calibrer temporairement le système de vision d’une machine de soudage laser robotisée en cas de dysfonctionnement ?
Comment calibrer temporairement le système de vision d’une machine de soudage laser robotisée en cas de dysfonctionnement ?
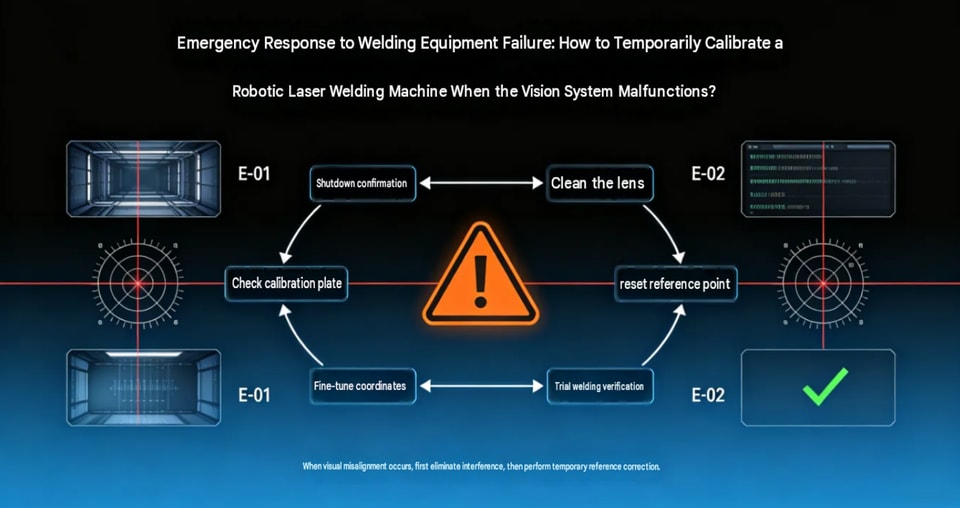
Comment effectuer un étalonnage temporaire en cas de dysfonctionnement du système de vision d’un poste de soudage laser robotisé ?
En production de soudage laser robotisé, le système de vision assure notamment la reconnaissance des pièces, la localisation des cordons de soudure et la détection des écarts de position. En cas d’échec de localisation, de décalage de reconnaissance, d’image anormale ou de décalage entre les coordonnées du système de vision et celles du robot, celui-ci risque de ne pas repérer précisément le point de soudage. Dans les cas les plus graves, cela peut entraîner des soudures hors cible, des collisions ou des défauts sur tout un lot de produits.
Si une intervention immédiate sur site du service après-vente spécialisé n’est pas possible, vous pouvez effectuer un premier diagnostic et un étalonnage temporaire. Attention toutefois : cette solution convient aux légers écarts de position. Si le problème concerne une défaillance matérielle de la caméra, du robot, de la tête laser ou des systèmes de sécurité, il est déconseillé de démonter ou de régler vous-même l’équipement.
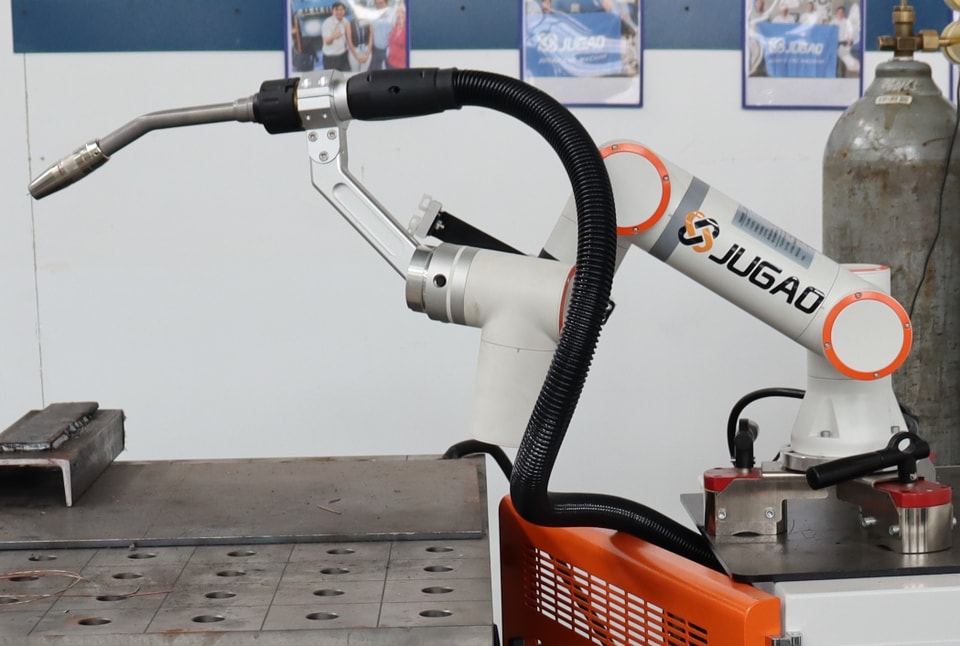
I. Pourquoi les systèmes de vision pour le soudage laser robotisé dysfonctionnent-ils ?
Le système de vision d’une machine de soudage laser robotisée comprend généralement une caméra industrielle, un objectif, une source lumineuse, un logiciel de commande de vision, un module de communication et le système de coordonnées du robot.
Les causes courantes d’anomalies de localisation par vision sont les suivantes :
Poussière ou taches d’huile sur la surface de l’objectif de la caméra ;
Changement de la position de la pièce ;
Variation importante des conditions d’éclairage ;
Léger déplacement de la position de montage de la caméra ;
Modification accidentelle des paramètres de vision ;
Données d’étalonnage anormales ;
Écart dans la relation entre les coordonnées du système de vision et celles du robot ;
Erreurs de communication ;
Dysfonctionnement de la caméra ou du contrôleur de vision.
Par conséquent, si vous constatez un dysfonctionnement du système de vision, ne modifiez pas immédiatement le programme du robot. Déterminez d’abord si le problème vient de l’image, du processus de reconnaissance ou des coordonnées.
II. Étape 1 : vérifier si le système de vision est réellement en panne
En cas de décalage du point de soudage sur site, commencez par vérifier l’état actuel du système de vision.
Procédez au diagnostic dans l’ordre suivant :
① Vérifier que la caméra produit une image normale
Ouvrez le logiciel de vision ou l’écran de surveillance pour vérifier que la pièce est clairement visible.
Si l’écran est entièrement noir, déformé (avec de la « neige » ou des artefacts) ou si la connexion échoue, vérifiez d’abord l’alimentation électrique, la communication et les connexions de la caméra, plutôt que de tenter un étalonnage des coordonnées.
② Vérifier l’objectif et le verre de protection
Le soudage laser produit souvent des fumées, des projections et de la poussière métallique. Si l’objectif ou le verre de protection est encrassé, le contour de la pièce peut devenir difficile à distinguer et nuire à sa reconnaissance. Nettoyez l’équipement conformément aux instructions du fabricant.
③ Vérifier le positionnement de la pièce
Vérifiez que la pièce est positionnée selon la méthode habituelle. Si la position du dispositif de fixation a changé, le système de vision peut détecter une position différente de celle de la configuration de production initiale.
④ Vérifier les résultats de la reconnaissance visuelle
Si la caméra voit clairement la pièce, mais que la position détectée est très anormale, il faut examiner plus en détail les paramètres de vision et les relations entre les coordonnées.
III. Étape 2 : vérifier à nouveau la reconnaissance après le nettoyage de l’objectif
De nombreuses anomalies de positionnement par vision ne sont pas dues aux données d’étalonnage, mais à des salissures dans le champ de vision de la caméra.
Avant le nettoyage, arrêtez les équipements concernés conformément aux consignes de sécurité. N’effectuez aucune intervention pendant le fonctionnement automatique du robot ou du système laser.
Principaux éléments à vérifier :
Objectif de la caméra industrielle ;
Verre de protection ;
Présence de fumée ou de poussière autour de l’objectif ;
Support de fixation de la caméra (vérifier qu’il n’est pas desserré) ;
Obstacles dans le champ de vision.
Après le nettoyage, redémarrez le programme de reconnaissance visuelle et vérifiez si le système reconnaît correctement la même pièce de référence.
Si la reconnaissance redevient normale après le nettoyage, il n’est généralement pas nécessaire de modifier les paramètres d’étalonnage du système de vision.
IV. Étape 3 : vérifier si la position de la caméra a changé
Si le flux d’images du système de vision est normal, mais que la position détectée présente un décalage constant, vérifiez la position de montage de la caméra.
Par exemple :
La caméra repérait initialement le centre du cordon de soudure au point A, mais après un certain temps de fonctionnement de l’équipement, les résultats de reconnaissance de toutes les pièces se sont décalés dans la même direction.
Dans ce cas, vérifiez en priorité :
Le desserrage du support de la caméra ;
Les vis de fixation de la caméra ;
La rotation de l’objectif ;
Les changements de position de la tête de soudage laser ou de l’outil en bout de robot ;
Le déplacement du dispositif de fixation de la pièce.
Si la position physique de la caméra a effectivement changé, les données d’étalonnage initiales peuvent ne plus être valides.
Ne modifiez pas simplement les coordonnées du programme du robot pour « compenser » le décalage : cela pourrait entraîner des écarts plus importants lors du prochain étalonnage.
V. Étape 4 : effectuer un étalonnage provisoire à l’aide d’une pièce de référence
Si vous avez confirmé que le système de vision capture les images et reconnaît correctement les objets, mais qu’il présente un léger décalage des coordonnées, vous pouvez utiliser une pièce de référence ou une cible d’étalonnage pour effectuer un étalonnage de base. Voici la méthode générale :
Fixer un objet de référence→ Effectuer la reconnaissance visuelle→ Obtenir les coordonnées visuelles→ Les comparer aux coordonnées réelles du robot→ Déterminer l’écart→ Procéder au réétalonnage conformément à la procédure d’étalonnage de l’équipement.
Par exemple, si le robot se déplace vers une position présentant un décalage constant après que le système de vision a détecté l’emplacement de référence, vous pouvez relever l’écart dans les directions X et Y.
Si l’écart est très faible et stable, la correction doit idéalement être effectuée conformément à la procédure d’étalonnage du système de vision fournie par le fabricant de l’équipement.
Il est essentiel de ne pas modifier arbitrairement les paramètres du système de vision ou les coordonnées du robot en se fiant uniquement à son expérience. Les procédures varient selon les marques de systèmes de vision, les contrôleurs de robot et les architectures logicielles.
VI. Étape 5 : vérifier la cohérence entre les coordonnées visuelles et celles du robot
Le positionnement par vision dans les systèmes de soudage laser robotisé repose essentiellement sur des transformations entre différents systèmes de coordonnées.
Les relations courantes entre les coordonnées comprennent :
Coordonnées de la caméra→ Coordonnées de la pièce→ Coordonnées du robot→ Position d’exécution du soudage laser
Un écart dans l’une de ces relations entre les coordonnées peut amener le robot à « voir la pièce, mais souder au mauvais endroit ».
Par exemple :
Le système de vision détecte un changement de position du cordon de soudure, mais la position réelle du robot après son déplacement reste décalée dans une direction fixe. Dans ce cas, vérifiez la transformation des coordonnées visuelles et l’étalonnage des coordonnées du robot.
Si l’équipement dispose d’une fonction d’étalonnage automatique fiable, vous pouvez lancer la procédure depuis son interface de commande. Si cette fonction n’est pas disponible, confiez l’intervention à des techniciens expérimentés en robotique et en systèmes de vision.
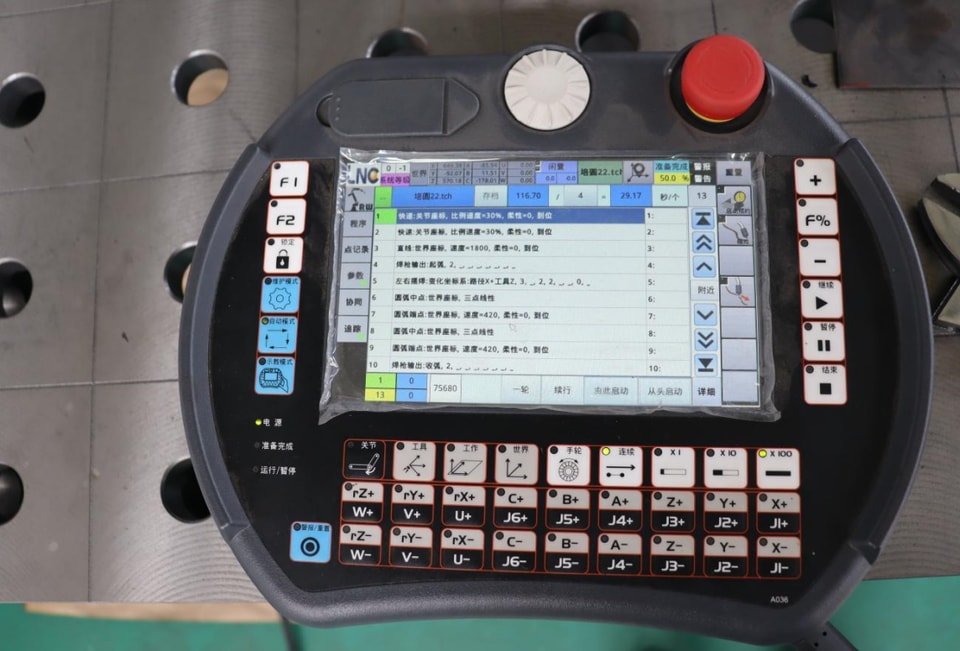
VII. Étape 6 : vérifier si les paramètres du système de vision ont été modifiés par inadvertance
Il arrive parfois, sur le site de production, que :
L’équipement lui-même ne présente aucun défaut, mais les paramètres du programme de vision ont été modifiés.
Par exemple :
Les paramètres d’exposition ont changé ;
Les réglages de gain ont été modifiés ;
Les paramètres de seuil ont changé ;
La région d’intérêt (ROI) a été modifiée ;
Les paramètres de détection des contours ont changé ;
Les paramètres du modèle ont été modifiés ;
Un programme produit incorrect a été sélectionné.
Si l’équipement fonctionnait normalement auparavant, mais que des problèmes de reconnaissance apparaissent soudainement après un changement d’équipe ou de produit, il est conseillé de vérifier si le programme de vision a récemment été modifié.
Il est recommandé aux entreprises de sauvegarder les programmes de vision validés et de mettre en place des contrôles d’accès adaptés afin de réduire le risque que le personnel sur site modifie accidentellement des paramètres essentiels.
VIII. Pourquoi ne faut-il pas modifier directement le programme de soudage du robot pour un recalibrage temporaire ?C’est une erreur fréquente lors du traitement d’anomalies de vision sur site.
Par exemple, si un robot’soudait initialement au bon emplacement, mais que celui-ci s’est désormais décalé de 2 mm, quelqu’un pourrait simplement décaler de 2 mm tous les points de soudage dans le programme du robot.
Cette solution peut relancer la production à court terme, mais elle comporte des risques.
Le problème sous-jacent peut provenir :
D’un changement de position de la caméra ;
D’une modification des données d’étalonnage ;
D’une modification du dispositif de fixation de la pièce ;
D’anomalies dans la transformation des coordonnées ;
D’un changement de position de l’outil en bout de bras du robot.
Si la cause première n’est pas corrigée, modifier uniquement le programme du robot risque d’accentuer le décalage entre les coordonnées du système de vision et celles du robot.
Il est donc plus judicieux de procéder ainsi :
Commencez par identifier l’origine de l’écart, puis déterminez s’il faut recalibrer le système de vision, ajuster le dispositif de fixation ou corriger le programme du robot.
IX. Quelles étapes suivre après le rétablissement temporaire de la production ?
Si la production a été temporairement rétablie grâce à un calibrage de base, il est déconseillé de passer immédiatement à la production en série.
Il faut d’abord effectuer une validation sur un petit lot.
Le processus doit suivre l’ordre suivant :
Essai sur une seule pièce→ Essai en continu→ Contrôles ponctuels→ Production à pleine échelle
Les principaux points à vérifier sont les suivants :
La précision de la position de soudage ;
La stabilité du suivi du joint ;
L’aspect de la soudure ;
La présence d’un désalignement de la soudure ;
La régularité du positionnement des pièces ;
La dérive de la reconnaissance par vision après un fonctionnement continu.
Ne passez à la production à grande échelle que si la position de reconnaissance reste stable lors des essais continus.
X. Dans quels cas est-il déconseillé d’effectuer un étalonnage temporaire sur site ?
Toutes les défaillances d’un système de vision ne peuvent pas être résolues sur site.
Arrêtez le soudage automatique et contactez le fabricant de l’équipement ou des techniciens qualifiés dans les cas suivants :
Défaillance de la connexion de la caméra ;
Défaut matériel signalé par le contrôleur de vision ;
Perte totale des données d’étalonnage ;
Choc ou collision important(e) impliquant la caméra ou l’objectif ;
Collision du robot ;
Modification de la position de la tête laser ;
Anomalies au niveau du zéro du robot ou de ses paramètres mécaniques ;
Dérive importante et persistante des résultats de la reconnaissance visuelle ;
Déclenchement d’alarmes de sécurité ;
Doute quant aux conséquences d’une modification des paramètres.
Évitez les modifications arbitraires visant uniquement à rétablir rapidement la production, en particulier si elles concernent le robot, la source laser, les circuits de sécurité ou des données d’étalonnage critiques.
XI. Comment réduire les défaillances des systèmes de vision pour le soudage laser robotisé ?
L’entretien régulier est plus important que la réparation des pannes une fois qu’elles surviennent. **Nettoyez régulièrement le système de vision**
Établissez un calendrier d’inspection et de nettoyage des composants, tels que les objectifs et les vitres de protection, en fonction de l’environnement de production.
**Sécurisez le support de la caméra**
Vérifiez régulièrement les supports de caméra et les vis de fixation afin de limiter les décalages de position dus aux vibrations mécaniques.
**Sauvegardez les données d’étalonnage**
Sauvegardez les programmes de vision validés, les paramètres d’étalonnage et les programmes du robot.
**Gérez les droits d’accès aux commandes**
Empêchez le personnel non autorisé de modifier arbitrairement les paramètres de vision ou les programmes du robot.
**Vérifiez régulièrement la précision**
Utilisez des pièces de référence pour vérifier périodiquement la correspondance entre les positions détectées par vision et les positions réellement atteintes par le robot.
**Tenez un registre de maintenance de l’équipement**
Consignez les anomalies du système de vision, les modifications de paramètres, les détails d’étalonnage et les interventions de maintenance afin de faciliter les diagnostics ultérieurs.
XII. Choisir un système de soudage laser robotisé : la stabilité du système de vision est essentielle
Pour les projets de soudage laser robotisé nécessitant un positionnement par vision, la détection des joints et le soudage de trajectoires complexes, le système de vision ne se limite pas à une caméra industrielle ajoutée à l’équipement : il doit être parfaitement intégré au robot, à la tête laser, au système de commande, à l’outillage et au procédé de soudage.
Lors du choix d’un équipement de soudage laser robotisé, il faut donc tenir compte non seulement de la marque du robot et de la puissance du laser, mais aussi des éléments suivants :
Méthode de positionnement par vision ;
Précision de la reconnaissance visuelle ;
Méthode d’étalonnage ;
Méthode de transformation des coordonnées ;
Méthode d’utilisation du logiciel ;
Fonctions d’alarme en cas d’anomalie ;
Méthode de sauvegarde des données ;
Capacités d’assistance technique après-vente.
Pour les projets d’automatisation sur mesure, il est particulièrement essentiel de réaliser des essais avec les pièces réelles avant la livraison de l’équipement.