- tél. :+86-13222111178
- e-mail :info@ntjugao.com


Comment définir la trajectoire de soudage d’une machine de soudage laser robotisé ?
Comment définir la trajectoire de soudage d’une machine de soudage laser robotisé ?
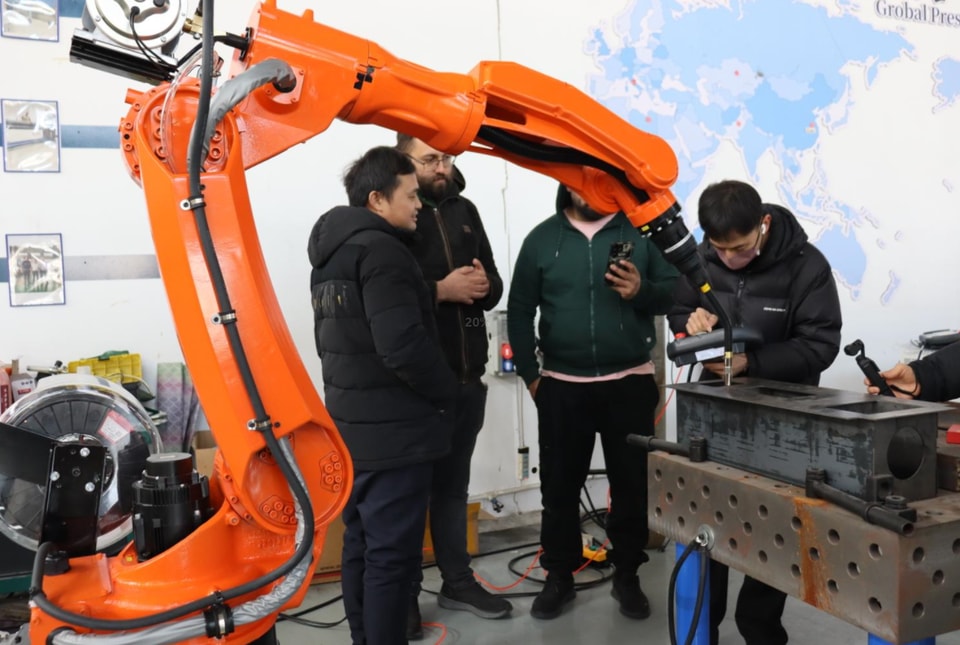
Grâce à leur haut niveau d’automatisation, à leur excellente précision de soudage et à leur capacité de production stable, les machines de soudage laser robotisées sont devenues incontournables dans des secteurs comme la quincaillerie, les énergies nouvelles, les pièces automobiles et la fabrication de tôles de précision. Pourtant, de nombreux fabricants et opérateurs qui débutent dans le soudage automatisé sont souvent confrontés à deux difficultés majeures :
Tout d’abord, ils peinent à définir la trajectoire de soudage et se sentent dépassés par le système de commande du robot.
Ensuite, ils craignent que les pièces complexes, de forme irrégulière, comportant plusieurs coudes ou des espaces étroits, ne puissent pas être soudées avec une précision suffisante—et que cela entraîne des défauts tels que des soudures décalées ou manquantes, ou des cordons irréguliers.
En réalité, la définition d’une trajectoire de soudage pour un système laser robotisé n’est pas excessivement complexe. En maîtrisant une méthode de travail normalisée et en appliquant les techniques de programmation et de mise au point appropriées, vous pouvez facilement définir la trajectoire et obtenir un soudage de haute précision—même sur des pièces complexes—et ainsi dépasser les limites de précision inhérentes au soudage manuel.
Cet article présente en détail toutes les étapes de définition des trajectoires de soudage laser robotisé, propose des solutions pour obtenir une grande précision sur des pièces complexes et répond aux difficultés courantes d’utilisation afin de vous aider à garantir une production efficace.
I. Préparation préalable : poser les bases d’un soudage de précision
Une préparation adéquate est essentielle pour définir précisément la trajectoire et éviter les défauts de soudage. Négliger cette étape entraîne souvent des soudures décalées ou une trajectoire mal alignée. Que la pièce soit simple ou complexe, les étapes préparatoires suivantes sont indispensables :
1. Positionnement et bridage de la pièce
Le soudage robotisé est un procédé automatisé normalisé qui exige un positionnement très précis de la pièce. Celle-ci doit d’abord être solidement fixée dans un gabarit dédié, de façon à rester de niveau, stable et parfaitement immobile, tout en plaçant la zone de soudage dans la portée de travail du robot. Le gabarit doit également être étalonné afin que les points de soudage et l’emplacement des cordons restent identiques pour chaque lot de pièces—et d’éviter ainsi tout écart de trajectoire dû au déplacement de la pièce. 2. Étalonnage de l’équipement et du faisceau de soudage laser
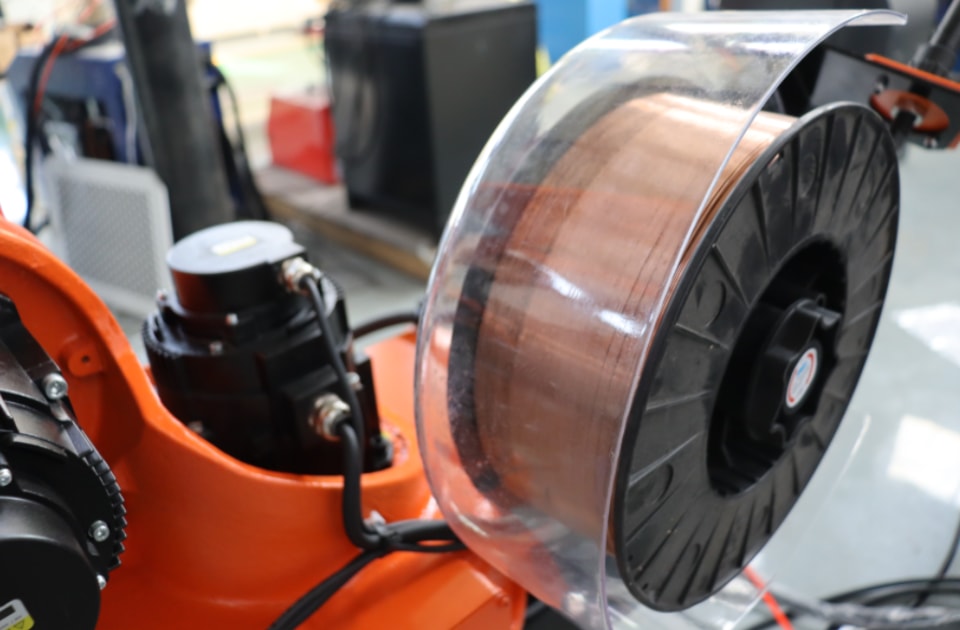
Après la mise sous tension du système, ramenez le robot à sa position d’origine (position zéro) afin de définir une référence précise pour les mouvements du bras robotisé. Étalonnez ensuite l’orientation et la distance focale de la tête de soudage laser. Réglez sa hauteur et son angle en fonction de l’épaisseur et du matériau de la pièce, de sorte que le faisceau laser soit parfaitement centré sur le joint. Vérifiez également la tête’ainsi que sa lentille de protection et son système d’alimentation en fil (si un fil d’apport est nécessaire), afin de vous assurer qu’ils sont exempts de débris et d’obstructions susceptibles de nuire à la précision du soudage.
3. Préréglage des paramètres de soudage de base
Préréglez les paramètres essentiels—tels que la puissance laser, la vitesse de soudage, la vitesse d’alimentation en fil et le débit de gaz—en fonction du matériau de la pièce (par exemple, acier inoxydable, alliage d’aluminium ou cuivre) et de son épaisseur. Le réglage préalable de ces paramètres de base évite les ajustements répétés lors de la programmation de la trajectoire et vous permet de vous concentrer sur l’étalonnage des coordonnées, pour une mise en route plus efficace.
II. Programmation des trajectoires de soudage laser robotisé : deux méthodes principales
Les trajectoires de soudage laser robotisé se programment généralement selon l’une de ces deux méthodes : la programmation par apprentissage ou la programmation hors ligne. La première convient aux pièces simples et aux débutants, car elle ne nécessite aucune expérience préalable. La seconde est mieux adaptée aux pièces complexes ou à la production en grande série avec des changements fréquents de produit ; elle offre une précision et une efficacité supérieures. Choisissez la méthode la mieux adaptée à vos pièces et à vos besoins de production.
Méthode 1 : programmation par apprentissage (la plus courante, recommandée aux débutants)
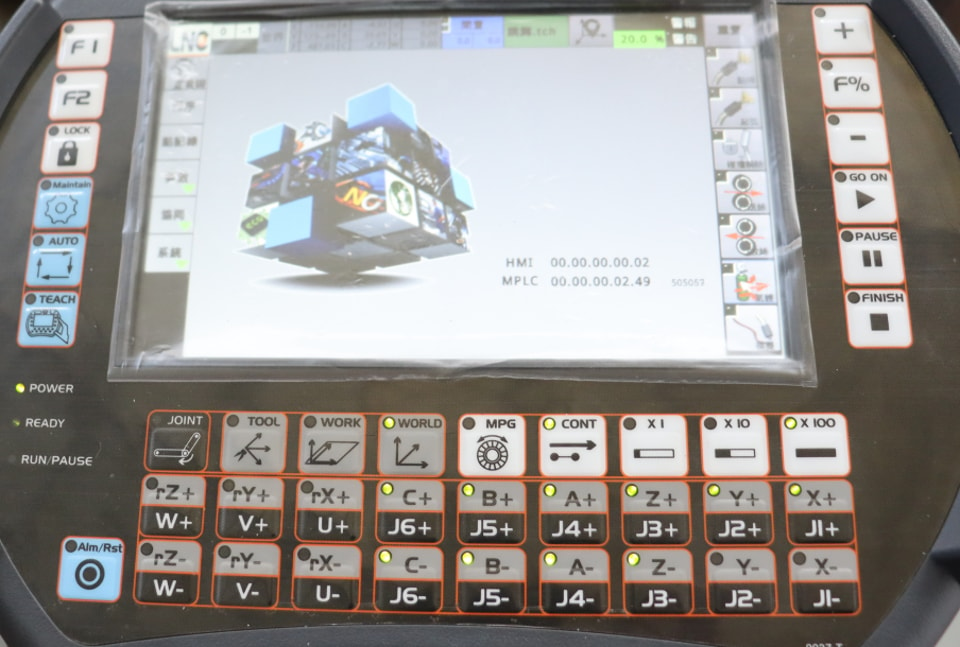
La programmation par apprentissage est la méthode la plus répandue pour définir les trajectoires de soudage en atelier. Elle consiste à guider le robot à l’aide d’un boîtier de programmation manuel et à enregistrer la trajectoire point par point. Cette méthode est simple et intuitive,—idéale pour définir des trajectoires de géométries standard, comme des lignes droites, des arcs ou des formes irrégulières simples,—et peut être mise en œuvre directement sur site, sans logiciel spécialisé.
Étapes détaillées de la programmation par apprentissage
1. Passez en mode apprentissage : réglez l’armoire de commande du robot sur le « mode apprentissage » et déverrouillez le bras robotisé. Utilisez le boîtier de programmation pour déplacer le robot, en vérifiant que les autorisations de commande sont actives et que l’opération s’effectue en toute sécurité. 2. Apprentissage et enregistrement des points : déplacez le bras robotisé pour guider la tête de soudage et l’aligner successivement sur les points clés du joint, notamment le point de départ, les points d’inflexion, le point d’arrivée et les points de transition des arcs. Une fois chaque position précise atteinte, appuyez sur le bouton « Enregistrer » du boîtier de programmation ; le système sauvegardera automatiquement les coordonnées. Pour un cordon droit et simple, seuls les points de départ et d’arrivée doivent être enregistrés. Pour un cordon complexe comportant plusieurs coudes, enregistrez chaque point d’inflexion important.
3. Génération de la trajectoire : une fois tous les points clés enregistrés, sélectionnez le type de trajectoire souhaité (linéaire, circulaire ou continue) sur le boîtier de programmation. Le système reliera automatiquement les points pour créer une trajectoire de soudage complète.
4. Vitesse de la trajectoireRéglage : ajustez avec précision la vitesse de soudage pour les différents segments de la trajectoire,—par exemple, en la réduisant dans les espaces étroits ou les angles, et en l’augmentant sur les longs segments droits,—afin d’obtenir un cordon uniforme et d’éviter les écarts.
5. Simulation à vide : désactivez le laser et lancez le robot en « simulation à vide » le long de la trajectoire programmée. Vérifiez que celle-ci suit précisément le joint, repérez tout défaut d’alignement et assurez-vous qu’il n’y a aucun risque de collision avec la pièce ou les gabarits. Ne procédez à un essai de soudage réel qu’après avoir confirmé que tout est correct.
Méthode 2 : programmation hors ligne (grande précision, privilégiée pour les pièces complexes)
La programmation hors ligne s’appuie sur un logiciel robotique spécialisé pour modéliser les trajectoires, planifier les parcours et effectuer un débogage par simulation sur ordinateur. Cette méthode ne nécessite pas d’arrêter la production du robot. Elle est donc idéale pour les pièces complexes aux formes irrégulières, les cordons de soudure multidimensionnels ou sinueux et les composants de haute précision. Elle offre une précision de trajectoire nettement supérieure à celle de l’apprentissage manuel et élimine les risques de collision lors de la programmation sur site.
Étapes complètes de configuration hors ligne
1. Importation du modèle 3D : importez le modèle CAO 3D de la pièce dans le logiciel de programmation hors ligne. Vous recréez ainsi ses dimensions réelles, l’emplacement des cordons de soudure et sa géométrie, afin de mettre en place un environnement de travail virtuel.
2. Planification virtuelle de la trajectoire : dans le logiciel, définissez manuellement le parcours de soudage en fonction de l’orientation des cordons. Configurez les angles, les arcs et l’espacement selon la géométrie des pièces complexes, notamment les cordons irréguliers, les espaces étroits et les rainures profondes. 3. Réglage des paramètres et de l’orientation : configurez l’orientation de la torche, les paramètres laser et la vitesse de déplacement dans le logiciel. Simulez l’ensemble du processus de soudage afin d’optimiser la trajectoire et d’éviter les collisions ou interférences potentielles.
4. Exportation et transfert du programme : une fois la planification du parcours terminée, générez un programme exécutable compatible avec le robot. Transférez-le vers l’armoire de commande du robot’à l’aide d’un câble de données ou d’une clé USB, puis chargez-le dans le système.
5. Réglage fin et étalonnage sur site : après avoir chargé le programme, effectuez un « essai à blanc » (simulation sans soudage). Ajustez légèrement les points de trajectoire pour compenser les éventuels écarts entre la pièce réelle et le modèle virtuel, afin que le parcours suive parfaitement le cordon de soudure réel.
III. Soudage de précision des pièces complexes : solutions clés
Pour les pièces complexes,—notamment celles présentant des surfaces courbes irrégulières, plusieurs pliages, des espaces étroits, des cavités profondes ou des composants ultraminces de haute précision,—le soudage laser robotisé permet d’obtenir des résultats précis et sans défaut, à condition d’optimiser la trajectoire et de choisir les équipements périphériques adaptés. Cela permet d’éviter les défauts d’alignement, les portions de cordon oubliées et les cordons irréguliers. Voici les solutions clés :
1. Intégration d’un système de positionnement par vision (la clé de la précision)
Cette configuration est essentielle pour souder avec précision des pièces complexes. Grâce à un système de vision laser ou CCD, le robot peut détecter automatiquement l’emplacement du cordon et suivre sa trajectoire. Même en cas de légers écarts de positionnement de la pièce, le système de vision peut ajuster la trajectoire du robot’en temps réel et assurer un suivi dynamique du cordon. Il n’est ainsi plus nécessaire d’effectuer des réglages manuels répétitifs, et la précision du soudage est nettement améliorée pour les pièces complexes et irrégulières ou en cas de changements fréquents de produit,—avec des erreurs limitées à 0,05 mm.
2. Optimisation des trajectoires et de l’orientation du soudage
Pour les pièces comportant plusieurs pliages, des angles ou des espaces étroits, évitez les changements de direction brusques et rigides. Privilégiez les transitions en arc plutôt que les virages à angle droit pour empêcher le déplacement du faisceau laser. Adaptez l’inclinaison de la torche à la structure de la pièce,—en particulier dans les cavités profondes ou les angles difficiles d’accès,—afin que le laser reste perpendiculaire au cordon ou correctement aligné avec celui-ci pendant toute l’opération. Réduisez également la vitesse de soudage dans les angles pour répartir uniformément la chaleur et éviter les défauts d’alignement ou un apport thermique excessif (soudage excessif). 3. Choix de robots et de dispositifs de fixation de haute précision
Pour souder des pièces complexes, privilégiez les robots industriels à six axes dotés d’une commande servo de haute précision, qui offrent un fonctionnement plus fluide et une déviation de trajectoire minimale. Associez-les à des dispositifs de fixation personnalisés de haute précision, munis de logements de positionnement adaptés à la géométrie de la pièce. La pièce reste ainsi parfaitement immobile,—sans jeu ni déplacement,—ce qui garantit une grande précision de trajectoire dès le départ.
4. Apprentissage et réglage fin par segments
Pour les cordons de soudure très complexes ou composés de plusieurs segments, procédez à l’apprentissage et au débogage par étapes. Décomposez la trajectoire complexe en segments plus courts et plus simples, puis étalonnez les points et réglez finement les paramètres de chaque section séparément. Une fois ces opérations terminées, assemblez les segments pour former une trajectoire complète et cohérente. Cette méthode simplifie le débogage et garantit une exécution précise de chaque segment du cordon.
IV. Résumé pratique du réglage des trajectoires
Pour configurer les trajectoires de soudage laser robotisé, utilisez la « programmation par apprentissage » pour les pièces simples :—cette méthode est rapide, pratique et facile à apprendre. Pour les pièces complexes, associez la « programmation hors ligne » au « positionnement par vision » afin d’obtenir une précision maximale et une grande flexibilité. En assurant un positionnement initial et un étalonnage précis, en suivant une procédure de programmation standardisée et en optimisant les paramètres de trajectoire selon les besoins, vous pouvez réaliser des soudures précises,—qu’il s’agisse de pièces standard à cordons droits ou de composants complexes aux formes irrégulières, pliés ou dotés de cavités profondes,—et tirer pleinement parti de la précision et de l’efficacité du soudage laser robotisé.
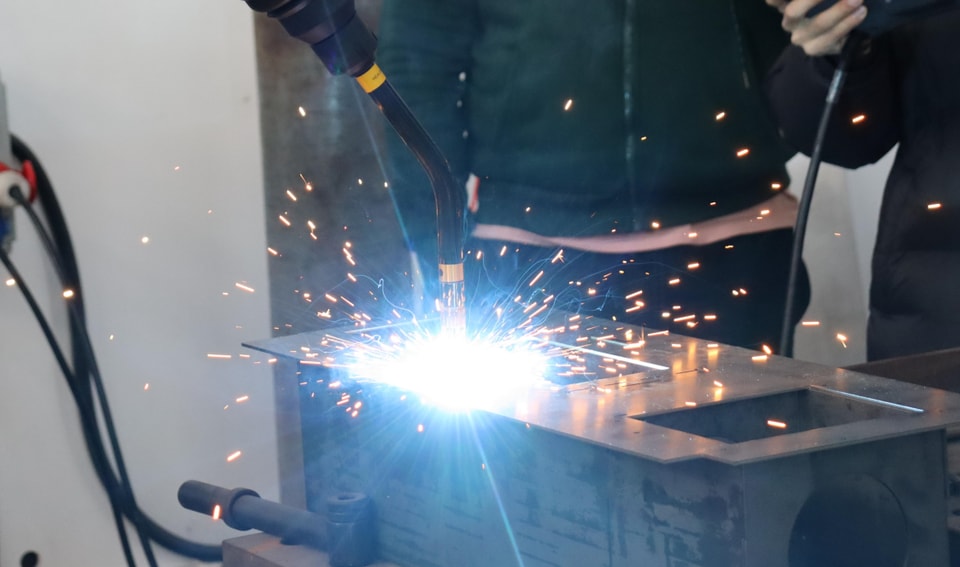
Pour les débutants, il est préférable de commencer par s’exercer à la programmation par apprentissage sur des pièces simples. Après avoir maîtrisé l’enregistrement des points et le débogage des trajectoires, vous pourrez passer à la programmation hors ligne pour des pièces plus complexes. Cette progression étape par étape vous permettra de configurer facilement les trajectoires et de relever les défis liés à la précision du soudage.