- tél. :+86-13222111178
- e-mail :info@ntjugao.com



Comment définir la trajectoire de soudage d’une machine de soudage laser robotisée ? Peut-elle souder avec précision des pièces complexes ?
Comment définir la trajectoire de soudage d’une machine de soudage laser robotisée ? Peut-elle souder avec précision des pièces complexes ?
Grâce à leur haut degré d’automatisation, à leur précision de soudage supérieure et à leur capacité de production constante, les machines de soudage laser robotisées sont devenues incontournables dans des secteurs tels que la quincaillerie, les énergies nouvelles, les pièces automobiles et la fabrication de tôlerie de précision. Pourtant, de nombreux fabricants et opérateurs qui découvrent le soudage automatisé sont souvent confrontés à deux difficultés majeures :
Premièrement, ils peinent à définir la trajectoire de soudage et trouvent le système de commande du robot intimidant ou difficile à utiliser.
Deuxièmement, ils craignent que les pièces complexes, de forme irrégulière, comportant plusieurs plis ou des espaces étroits, ne puissent être soudées avec une précision suffisante—ce qui peut entraîner des soudures décalées, des zones non soudées ou des cordons irréguliers.
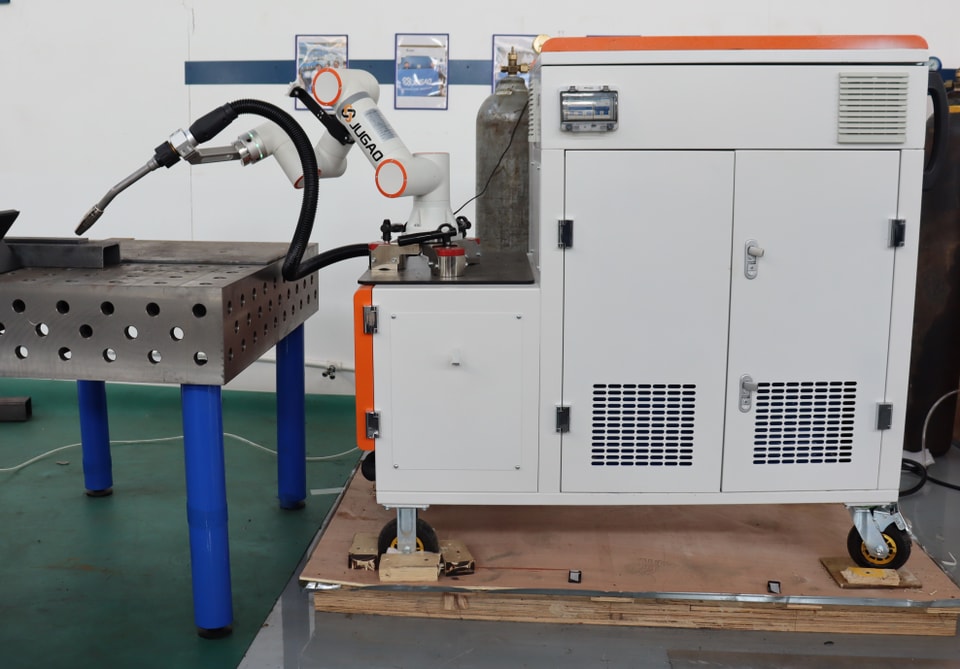
En réalité, définir une trajectoire de soudage pour un système laser robotisé n’est pas une tâche technique particulièrement complexe. En maîtrisant les procédures normalisées et en appliquant les bonnes méthodes de programmation et de mise au point, les utilisateurs peuvent facilement définir les trajectoires et obtenir un soudage de haute précision—même sur des pièces complexes—et ainsi dépasser les limites de précision inhérentes au soudage manuel.
Cet article détaille l’ensemble du processus de définition des trajectoires de soudage laser robotisé et présente des solutions pour réaliser des soudures précises sur des pièces complexes. Il vous aidera à surmonter les difficultés du terrain et à améliorer l’efficacité de vos opérations.
I. Préparation préalable : poser les bases d’un soudage précis
Une préparation adéquate est essentielle pour définir des trajectoires précises et réaliser des soudures sans défaut. Négliger cette étape entraîne souvent des soudures décalées ou des trajectoires mal alignées. Que vos pièces soient simples ou complexes, les étapes préparatoires suivantes sont indispensables :
1. Positionnement des pièces et des montages
Le soudage robotisé est un processus automatisé et normalisé qui exige un positionnement très précis des pièces. Commencez par fixer solidement la pièce dans un montage dédié, en veillant à ce qu’elle soit de niveau, stable et parfaitement immobile, et que la zone de soudage se trouve bien dans l’enveloppe de travail du robot’. Le montage doit également être calibré afin que les points et les emplacements des cordons de soudure restent parfaitement constants d’un lot de pièces à l’autre—et que tout déplacement de la pièce ne provoque pas de déviation de trajectoire.
2. Étalonnage de l’équipement et de la torche de soudage laser
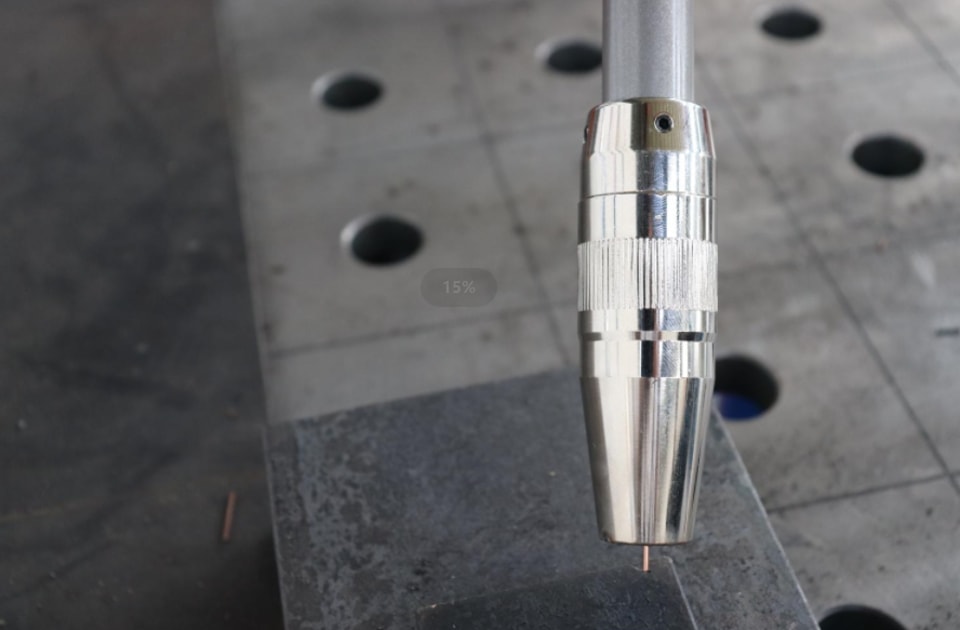
Après la mise sous tension, effectuez le retour à la position de référence (position zéro) du robot afin de garantir un repère précis pour les mouvements du bras robotisé. Étalonnez ensuite l’orientation et la distance focale de la torche de soudage laser. Réglez sa hauteur et son angle en fonction de l’épaisseur et du matériau de la pièce, afin que le point laser soit parfaitement centré sur le joint. Vérifiez également la lentille de protection de la torche’et le mécanisme d’alimentation du fil (si un fil d’apport est nécessaire) pour vous assurer qu’ils sont propres et sans obstruction, afin de préserver la précision du soudage.
3. Préréglage des paramètres de base du soudage
Préréglez les paramètres essentiels—tels que la puissance laser, la vitesse de soudage, la vitesse d’alimentation du fil et le débit de gaz—en fonction du matériau de la pièce (acier inoxydable, alliage d’aluminium, cuivre, par exemple) et de son épaisseur. Le réglage préalable de ces paramètres de base évite les ajustements répétés lors de la programmation des trajectoires et vous permet de vous concentrer sur l’étalonnage des coordonnées, tout en améliorant l’efficacité globale de la préparation.
II. Programmation des trajectoires de soudage laser robotisé : deux méthodes principales
Les trajectoires de soudage laser robotisé sont généralement programmées par apprentissage ou hors ligne. L’apprentissage convient aux pièces simples et aux débutants, car il ne nécessite aucune expérience préalable. La programmation hors ligne est mieux adaptée aux pièces complexes ou à la production en grande série avec des changements fréquents de produit ; elle offre une précision et une efficacité accrues. Choisissez la méthode qui correspond le mieux au type de pièce et aux exigences de votre activité.
Méthode 1 : programmation par apprentissage (la plus courante, recommandée aux débutants)
La programmation par apprentissage est la méthode la plus répandue pour définir les trajectoires de soudage en atelier. Elle consiste à guider le robot à l’aide d’un pupitre d’apprentissage manuel et à enregistrer la trajectoire point par point. Simple et intuitive, elle est—parfaite pour définir des trajectoires sur des géométries courantes, comme des lignes droites, des arcs ou des formes irrégulières simples,—et peut être réalisée directement sur site, sans logiciel spécialisé.
Étapes de la programmation par apprentissage
1. Passez en mode apprentissage : réglez l’armoire de commande du robot sur le « mode apprentissage » et déverrouillez le bras robotisé. Utilisez le pupitre d’apprentissage pour déplacer le robot, en vérifiant que les autorisations de commande sont actives et que l’opération se déroule en toute sécurité.
2. Apprentissage et enregistrement des points : déplacez le bras robotisé et la torche de soudage, en l’alignant successivement sur les points clés du joint : départ, changements de direction, fin et transitions d’arc. À chaque emplacement précis, appuyez sur le bouton « Enregistrer » du pupitre d’apprentissage ; le système mémorise automatiquement les coordonnées. Pour un cordon droit simple, seuls les points de départ et d’arrivée doivent être enregistrés. Pour les joints complexes comportant plusieurs changements de direction, enregistrez chaque point clé.
3. Génération de la trajectoire : après avoir enregistré tous les points clés, sélectionnez sur le pupitre le type de trajectoire souhaité (linéaire, circulaire ou continue). Le système reliera automatiquement les points pour créer une trajectoire de soudage complète.
4. Vitesse de trajectoire Réglage : ajustez finement la vitesse de soudage en fonction des différents segments de la trajectoire,—par exemple en la réduisant dans les espaces étroits ou les angles, et en l’augmentant sur les longues sections droites,—afin d’obtenir un cordon uniforme et d’éviter toute déviation.
5. Simulation à vide : désactivez le laser et lancez le robot en simulation sur la trajectoire programmée. Vérifiez que la trajectoire suit précisément le joint, repérez tout désalignement et assurez-vous qu’il n’y a aucun risque de collision avec la pièce ou le montage. Ne passez aux essais de soudage réels qu’après avoir confirmé que tout est correct.
Méthode 2 : programmation hors ligne (haute précision, idéale pour les pièces complexes)
La programmation hors ligne fait appel à un logiciel spécialisé de robotique pour modéliser les trajectoires, planifier les parcours et effectuer leur mise au point par simulation sur ordinateur. Le robot peut ainsi rester en production, ce qui rend cette méthode idéale pour les pièces complexes ou de forme irrégulière, les joints multidimensionnels ou sinueux et les composants de haute précision. Elle offre une précision de trajectoire nettement supérieure à celle de l’apprentissage manuel et élimine les risques de collision lors de la programmation sur site.
Étapes complètes de configuration hors ligne
1. Importation du modèle 3D : importez le modèle CAO 3D de la pièce dans le logiciel de programmation hors ligne. Cette opération reproduit les dimensions réelles, l’emplacement des cordons de soudure et la géométrie de la pièce, créant ainsi un environnement de travail virtuel.
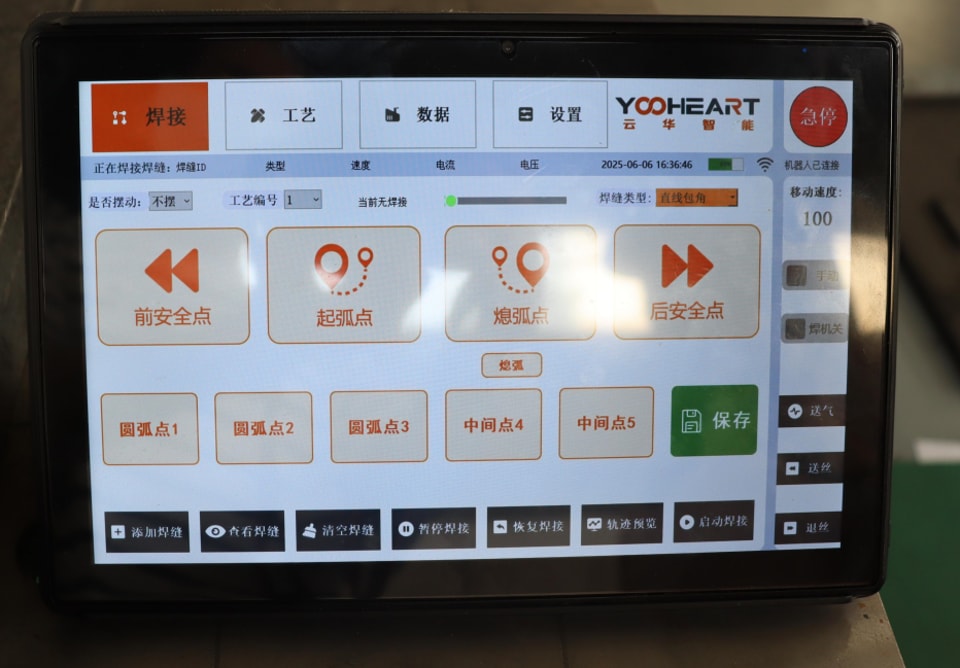
2. Planification virtuelle de la trajectoire : dans le logiciel, définissez manuellement le parcours de soudage en fonction de l’orientation des cordons. Configurez les angles, les arcs et l’espacement en fonction de la géométrie spécifique des pièces complexes, notamment les cordons irréguliers, les espaces étroits ou les rainures profondes. 3. Réglage des paramètres et de l’orientation : configurez dans le logiciel l’orientation de la torche, les paramètres laser et la vitesse de déplacement. Simulez l’ensemble du processus de soudage afin d’optimiser la trajectoire et d’éviter les collisions ou les zones d’interférence potentielles.
4. Exportation et transfert du programme : une fois la planification de la trajectoire terminée, générez un programme exécutable compatible avec le robot. Transférez ce programme vers l’armoire de commande du robot’à l’aide d’un câble de données ou d’une clé USB, puis chargez-le dans le système.
5. Ajustement et étalonnage sur site : après le chargement du programme, effectuez un « cycle à vide » (simulation). Ajustez légèrement les points de la trajectoire pour tenir compte des éventuels écarts entre la pièce réelle et le modèle virtuel, afin que le parcours suive parfaitement le cordon de soudure réel.
III. Comment souder avec précision des pièces complexes ? Solutions clés
Pour les pièces complexes,—notamment celles présentant des surfaces courbes irrégulières, plusieurs pliages, des espaces étroits, des cavités profondes, des angles difficiles d’accès ou des composants de précision ultrafins,—le soudage laser robotisé permet d’obtenir des résultats de haute précision, sans défaut, à condition d’optimiser la trajectoire et de prévoir les configurations adaptées. Il élimine ainsi efficacement les problèmes de désalignement, de cordons manqués et d’irrégularité des cordons. Voici les solutions clés :
1. Intégration d’un système de positionnement par vision (la clé de la précision)
Cette configuration est indispensable pour souder avec précision des pièces complexes. Grâce à un système de vision laser ou CCD, le robot détecte automatiquement l’emplacement du cordon et suit sa trajectoire. Même en cas de légers écarts de positionnement de la pièce, le système de vision peut ajuster en temps réel la trajectoire du robot’et assurer un suivi dynamique. Il n’est alors plus nécessaire de procéder à des réglages manuels répétés, et la précision du soudage est nettement améliorée pour les pièces complexes et irrégulières ou lors de changements fréquents de produits,—avec des erreurs maintenues sous 0,05 mm.
2. Optimisation des trajectoires et de l’orientation du soudage
Pour les pièces présentant plusieurs pliages, des angles ou des espaces étroits, évitez les changements brusques de trajectoire. Privilégiez des transitions en arc plutôt que des virages à angle droit afin d’éviter le déplacement du faisceau laser. Réglez l’inclinaison de la torche en fonction de la structure de la pièce pour atteindre les cavités profondes et les zones difficiles d’accès, tout en veillant à ce que le laser reste perpendiculaire au cordon ou correctement aligné sur celui-ci pendant toute l’opération. Réduisez également la vitesse de soudage dans les angles pour répartir uniformément la chaleur et éviter tout désalignement ou apport thermique excessif (surchauffe). 3. Utilisation de robots et de montages de haute précision
Pour souder des pièces complexes, privilégiez les robots industriels à six axes dotés d’une commande servo de haute précision : ils offrent un fonctionnement plus fluide et un écart de trajectoire minimal. Associez-les à des montages sur mesure de haute précision,—équipés de logements de positionnement adaptés à la géométrie spécifique de la pièce,—afin de maintenir la pièce parfaitement immobile et alignée, et de garantir la précision de la trajectoire dès le départ.
4. Apprentissage par segments et réglage fin
Pour les cordons de soudure très complexes ou composés de plusieurs segments, procédez à l’apprentissage et à la mise au point segment par segment. Divisez la trajectoire complexe en sections plus courtes et plus simples, puis étalonnez les points et ajustez les paramètres de chaque section individuellement. Une fois cette étape terminée, assemblez les segments pour former une trajectoire complète et cohérente. Cette méthode simplifie la mise au point dans son ensemble et garantit une exécution précise de chaque segment du cordon.
IV. Synthèse pratique de la configuration des trajectoires
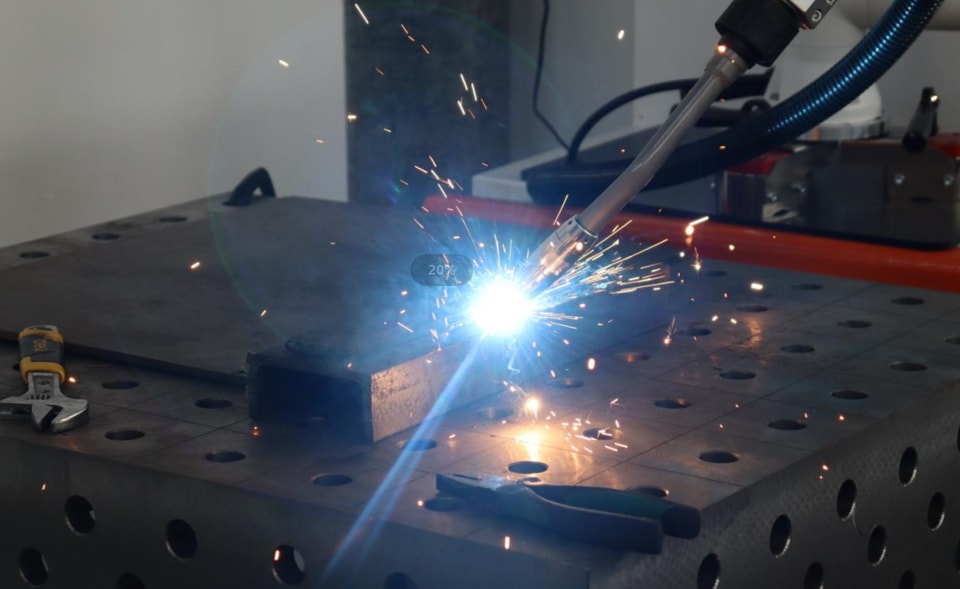
Pour configurer les trajectoires de soudage laser robotisé, utilisez l’« apprentissage » (programmation sur le robot) pour les pièces simples :—cette méthode est efficace, pratique et facile à apprendre. Pour les pièces complexes, associez la programmation hors ligne au positionnement par vision afin d’obtenir une précision maximale et une grande adaptabilité. En assurant un positionnement et un étalonnage initiaux précis, en suivant des procédures de programmation standardisées et en optimisant les paramètres de trajectoire en fonction des besoins, vous pouvez souder avec précision des pièces aussi bien à cordons droits standard que des composants complexes aux formes irrégulières, comportant des pliages ou des cavités profondes,—tout en tirant pleinement parti de la précision et de l’efficacité du soudage laser robotisé.
Les débutants ont intérêt à commencer par s’entraîner à l’« apprentissage » sur des pièces simples. Une fois les techniques d’enregistrement des points et de mise au point des trajectoires maîtrisées, ils pourront passer à la programmation hors ligne pour des pièces plus complexes. Cette progression étape par étape permet de configurer les trajectoires avec assurance et de relever les défis liés à la précision du soudage.